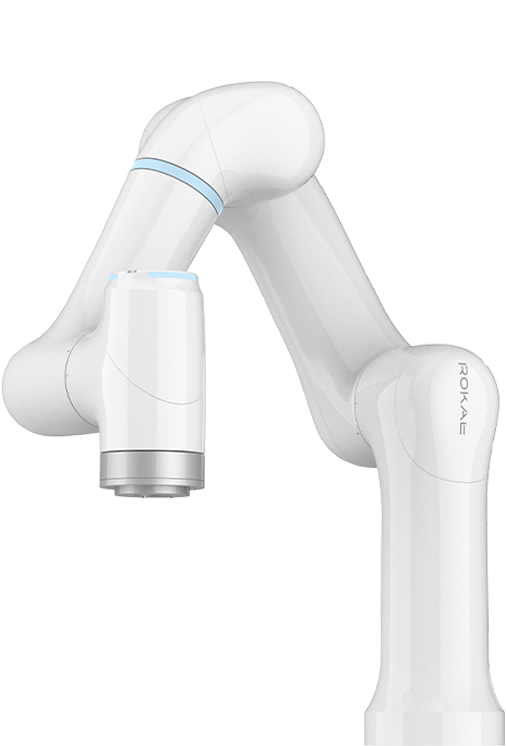


可搬質(zhì)量 | 3 kg | 本體重量 | 約13.8 kg | リーチ | 705 mm | |
自由度 | 6 | 保護等級 | IP54 | 電源 | 48 VDC | |
位置繰返し精度 | ±0.03 mm | 周?chē)鞙囟?/strong> | 0℃~50°C | 力覚センサー (ツールフランジ) | 力、xyz | トルク、xyz |
ツール端最大速度 | ≤1.5 m/s | 直交剛性 調整範囲 | 0~3000 N/m | 力制御 相対精度 | 0.5 N | 0.1 Nm |
設置方法 | 任意の角度 | 0~300 Nm/rad | ||||
動(dòng)作 | 軸 | 動(dòng)作範囲 | 最大速度 | |||
軸1 | ±360° | 180°/s | ||||
軸2 | -155°~﹢140° | 180°/s | ||||
| 軸3 | -175°~﹢135° | 180°/s | ||||
軸4 | ±360° | 180°/s | ||||
軸5 | ±360° | 180°/s | ||||
軸6 | ±360° | 180°/s | ||||
| 制御システム | ||||
| ドラッグティーチング機能 | ドラッグ方式:直交空間/軸空間 ティーチング方式:位置決め/連続軌跡 | |||
| 高度な動(dòng)的力制御 | 直交/軸空間インピーダンス制御 力制御探索動(dòng)作計畫(huà) | |||
| プロトコル | 標準TCP/IP, Modbus TCP, Profinet, CC-Link IE Field Basic, Ethernet/IP, DeviceNet**, CC-Link** | |||
SDK | 高度な動(dòng)的外部制御に対応;ベース力/位置制御ポート; ロボットモデルライブラリおよびAPI | |||
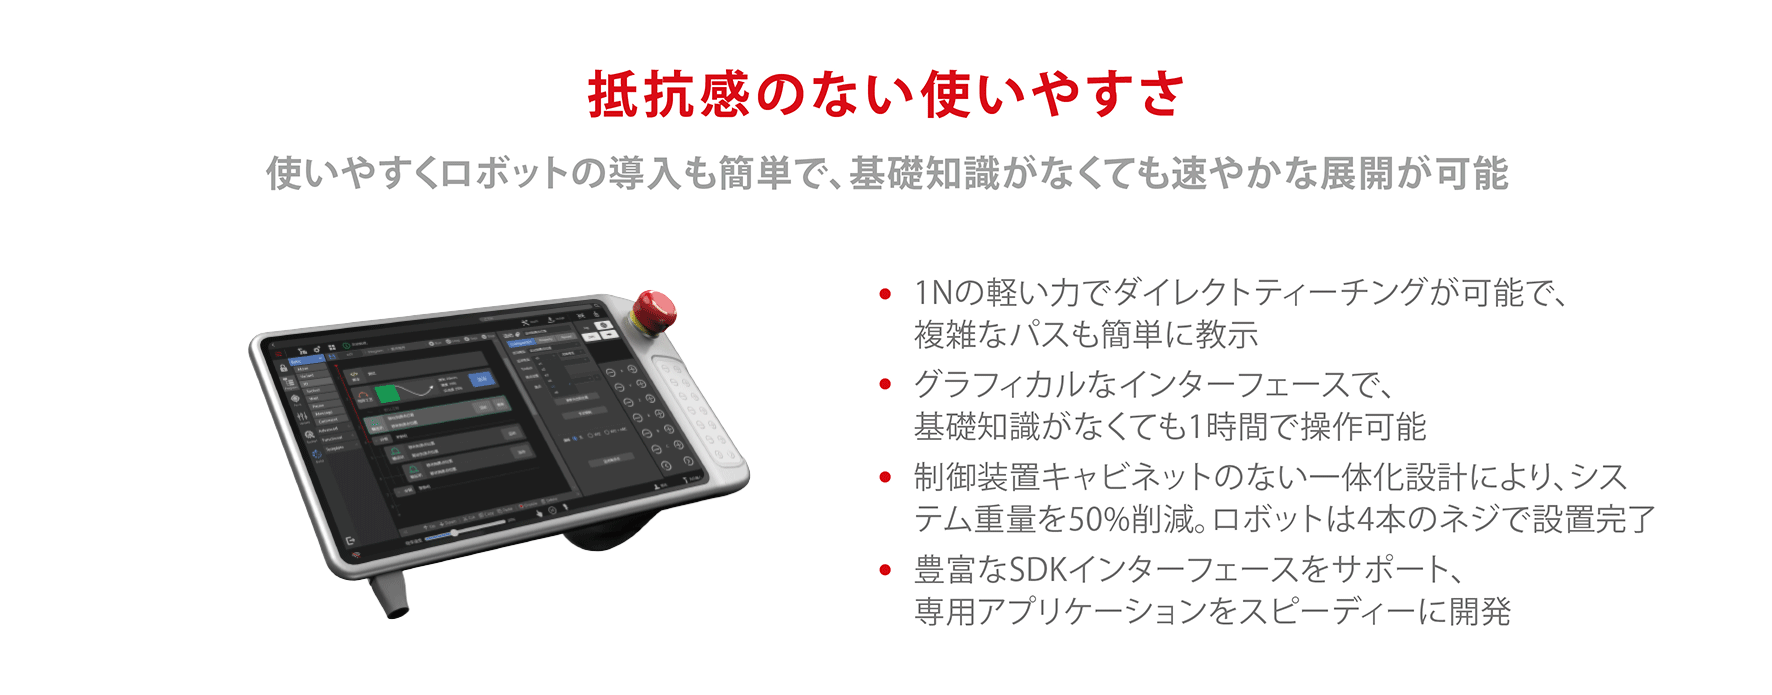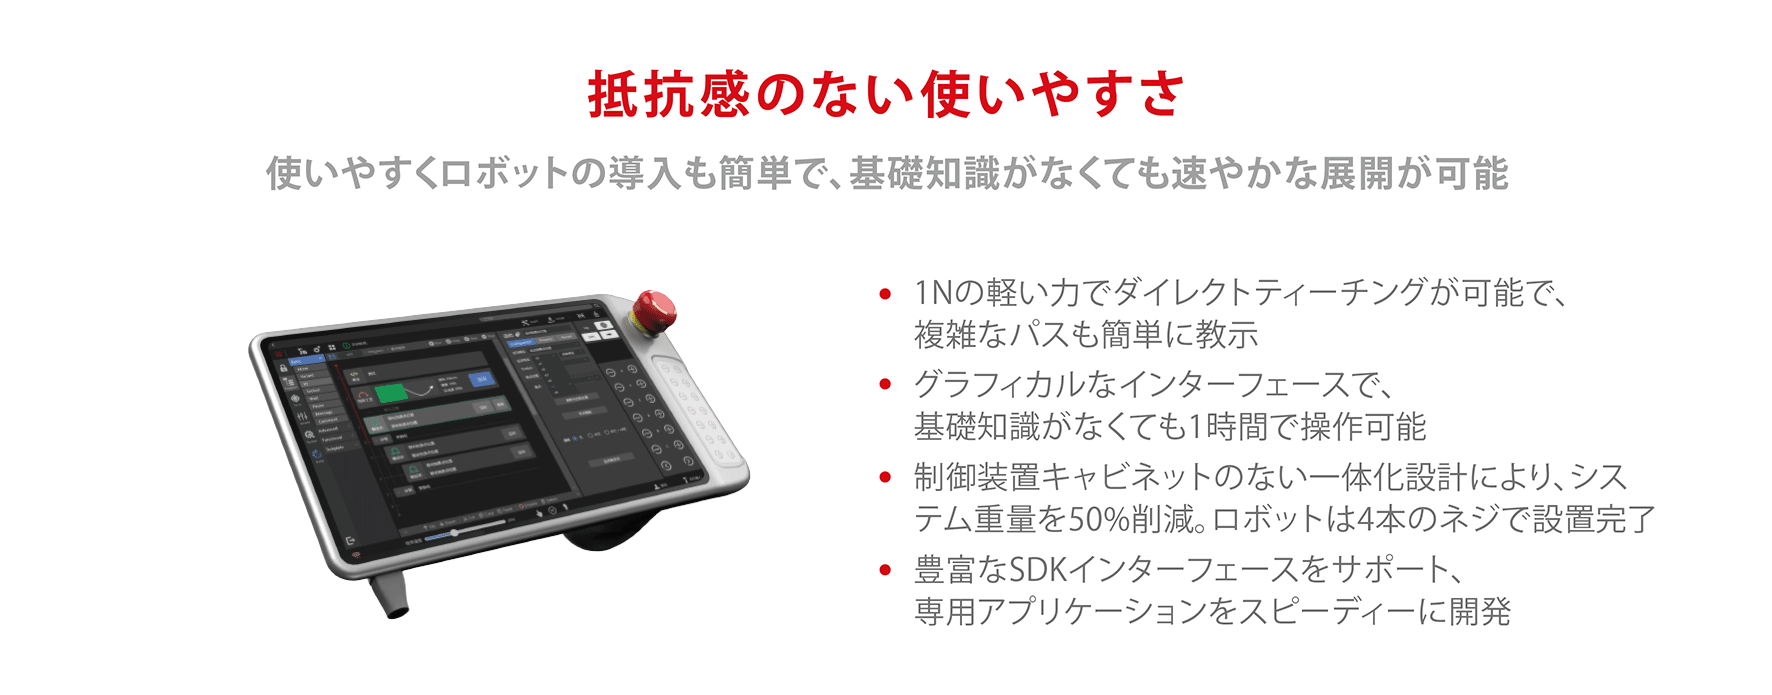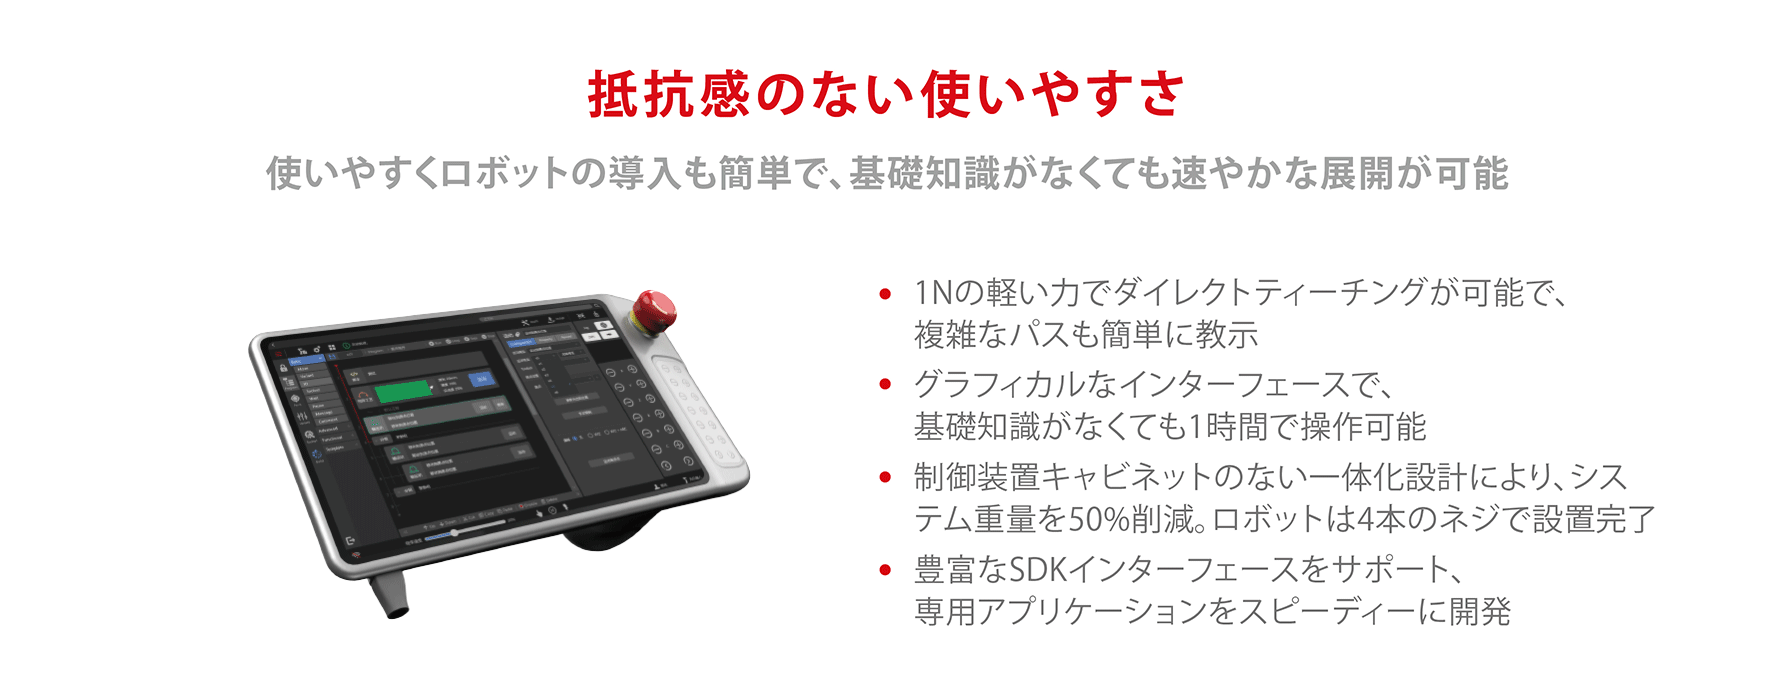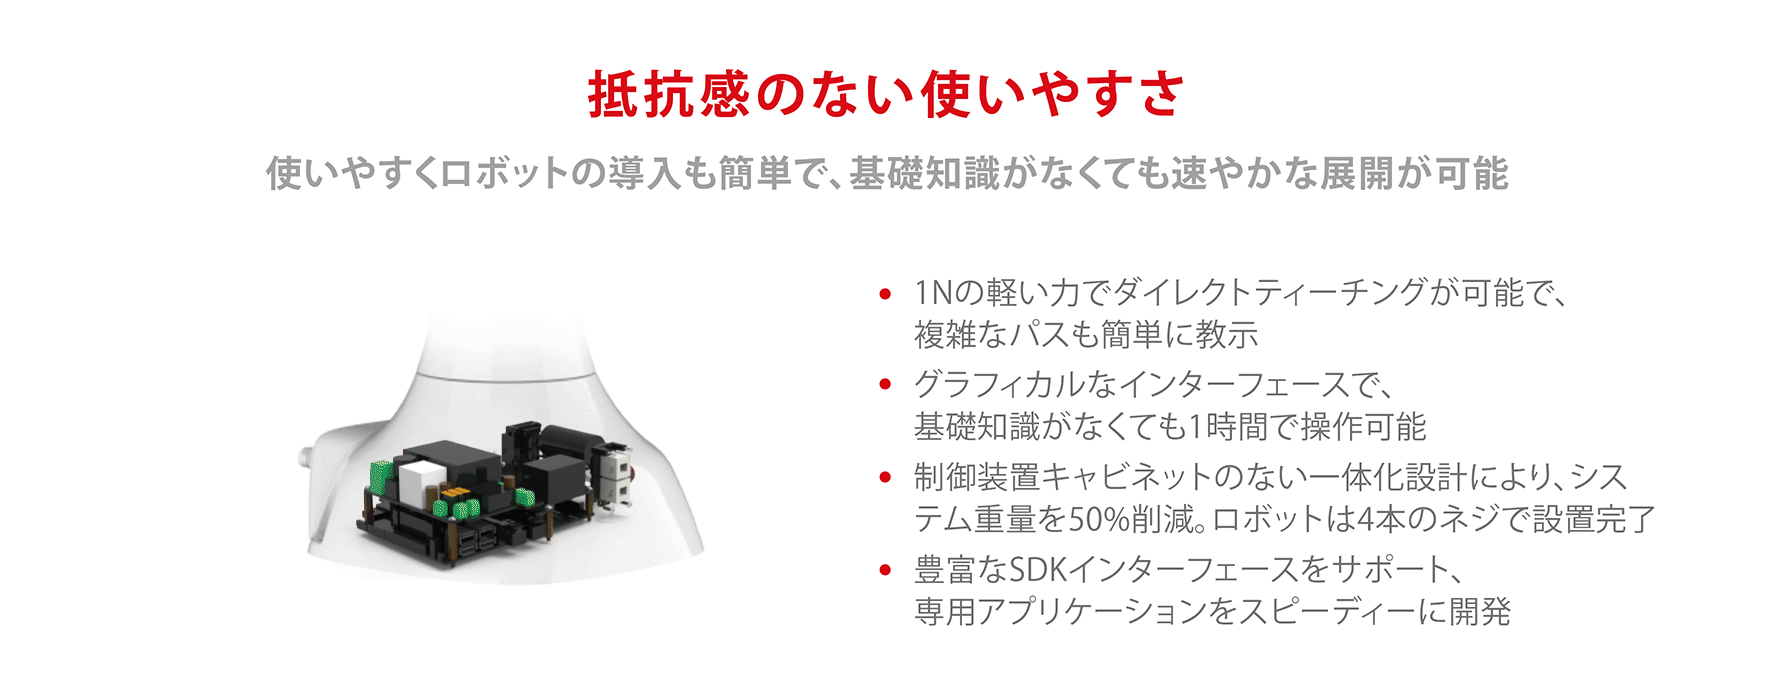
| 制御キャビネット | |||
| 名稱(chēng) | xMate SR Cab(MSC) | ||
保護等級 | IP20 | 重量 | 約1.2kg |
周?chē)鞙囟?/strong> | 0℃~50°C | 外形寸法 | 長(cháng)203mm×幅175mm×高42mm |
| 濕度 | ≤93%相対濕度 (結露なし) | 安全IO | 4安全入力、3安全出力、すべて2重回路 |
| プロトコル | TCP/IP, Modbus TCP, Profinet, CC-Link IE Field Basic, Ethernet/IP, DeviceNet**, CC-Link** | オプション | 汎用IOモジュール、アナログIOモジュール インクリメンタルエンコーダー信號取得モジュールなど |
*注:コントローラーの重さは、構成によって若干異なります。 **注:選択時(shí)に対応するプロトコル変換モジュール(オプション)が必要です。
詳細情報につきましては、各製品のマニュアルをご參照ください。
可搬質(zhì)量 | 5 kg | 本體重量 | 約16.5 kg | リーチ | 919 mm | |
自由度 | 6 | 保護等級 | IP54 | 電源 | 48VDC | |
位置繰返し精度 | ±0.03 mm | 周?chē)鞙囟?/strong> | 0℃~50°C | 力覚センサー (ツールフランジ) | 力、xyz | トルク、xyz |
ツール端最大速度 | ≤2.0m/s | 直交剛性 調整範囲 | 0~3000N/m | 力制御 相対精度 | 0.5N | 0.1Nm |
設置方法 | 任意の角度 | 0~300Nm/rad | ||||
動(dòng)作 | 軸 | 動(dòng)作範囲 | 最大速度 | |||
軸1 | ±360° | 180°/s | ||||
軸2 | -160°~﹢150° | 180°/s | ||||
軸3 | -170°~﹢140° | 180°/s | ||||
軸4 | ±360° | 180°/s | ||||
軸5 | ±360° | 180°/s | ||||
軸6 | ±360° | 180°/s | ||||
| 制御システム | ||||
| ドラッグティーチング機能 | ドラッグ方式:直交空間/軸空間 ティーチング方式:位置決め/連続軌跡 | |||
| 高度な動(dòng)的力制御 | 直交/軸空間インピーダンス制御 力制御探索動(dòng)作計畫(huà) | |||
| プロトコル | 標準TCP/IP, Modbus TCP, Profinet, CC-Link IE Field Basic, Ethernet/IP, DeviceNet**, CC-Link** | |||
SDK | 高度な動(dòng)的外部制御に対応;ベース力/位置制御ポート; ロボットモデルライブラリおよびAPI | |||
| 制御キャビネット | |||
| 名稱(chēng) | xMate SR Cab(MSC) | ||
保護等級 | IP20 | 重量 | 約1.2kg |
周?chē)鞙囟?/strong> | 0℃~50°C | 外形寸法 | 長(cháng)203mm×幅175mm×高42mm |
| 濕度 | ≤93%相対濕度 (結露なし) | 安全IO | 4安全入力、3安全出力、すべて2重回路 |
| プロトコル | TCP/IP, Modbus TCP, Profinet, CC-Link IE Field Basic, Ethernet/IP, DeviceNet**, CC-Link** | オプション | 汎用IOモジュール、アナログIOモジュール インクリメンタルエンコーダー信號取得モジュールなど |
*注:コントローラーの重さは、構成によって若干異なります。 **注:選択時(shí)に対応するプロトコル変換モジュール(オプション)が必要です。
詳細情報につきましては、各製品のマニュアルをご參照ください。