RM新时代赚钱项目

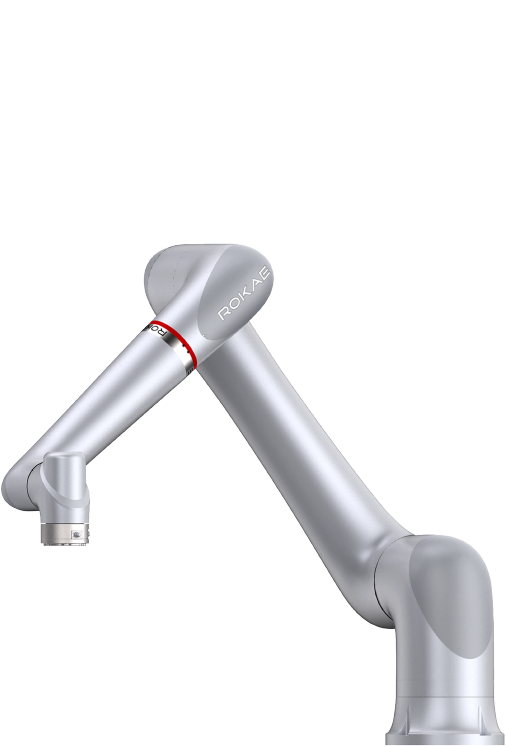
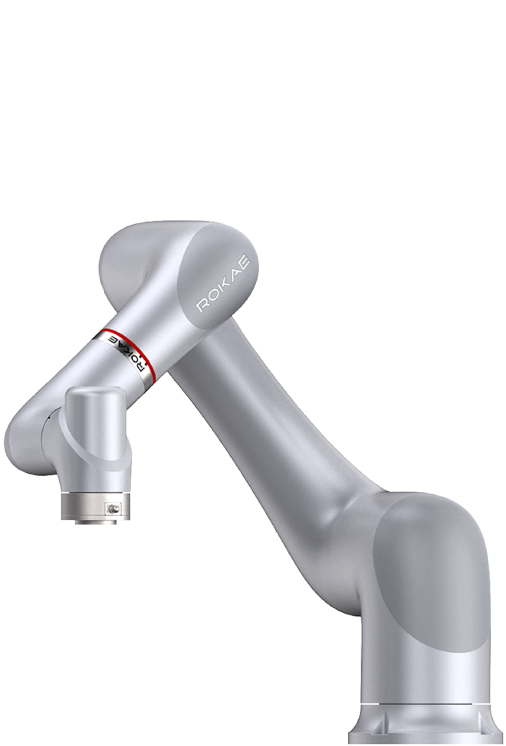
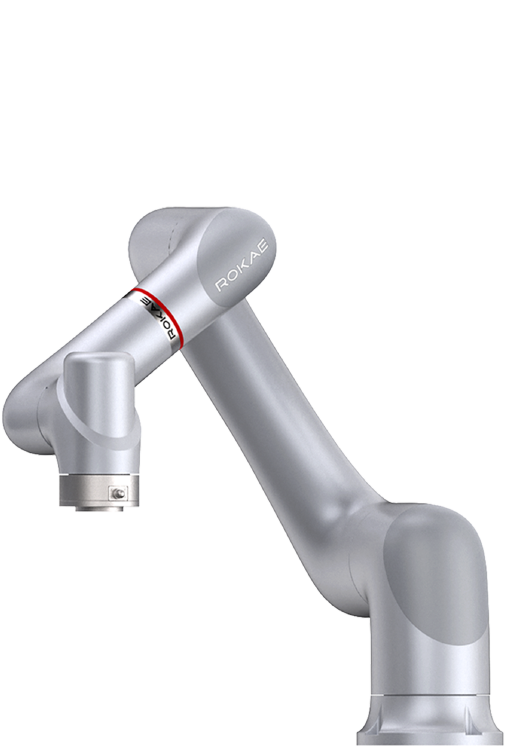
CR Серия Адаптивные коллаборативные роботы
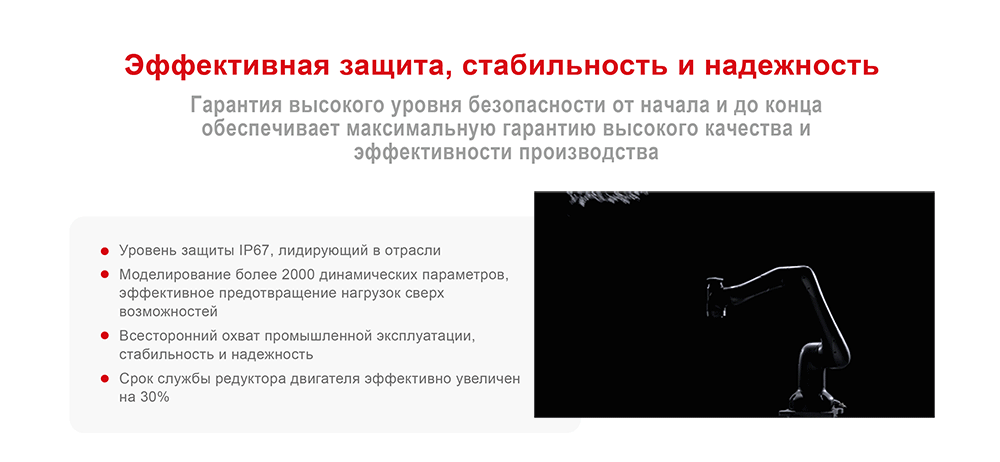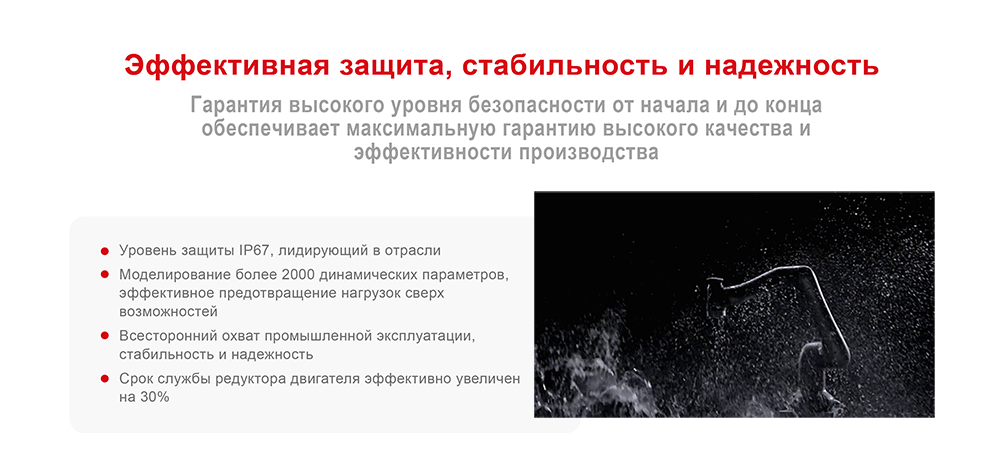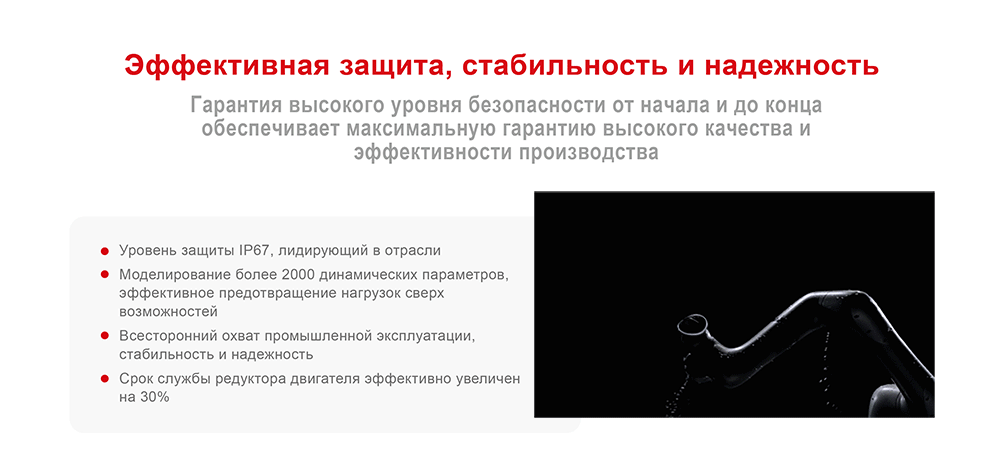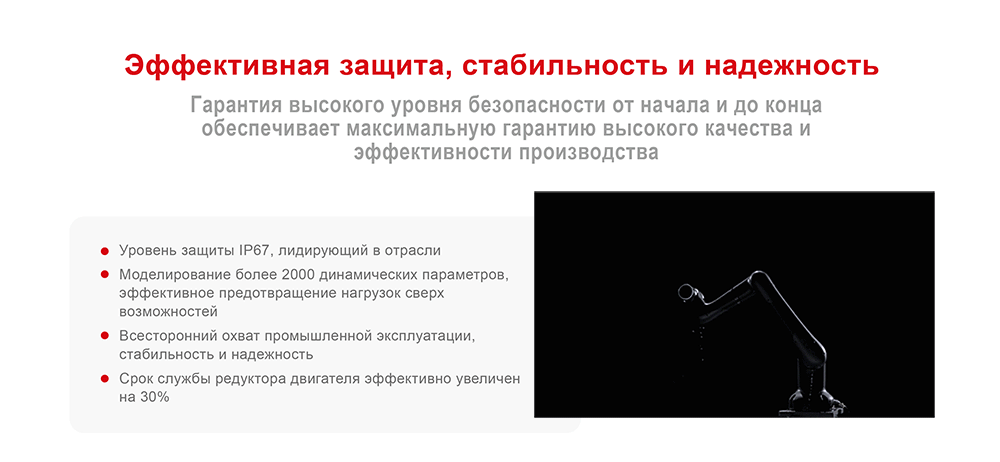
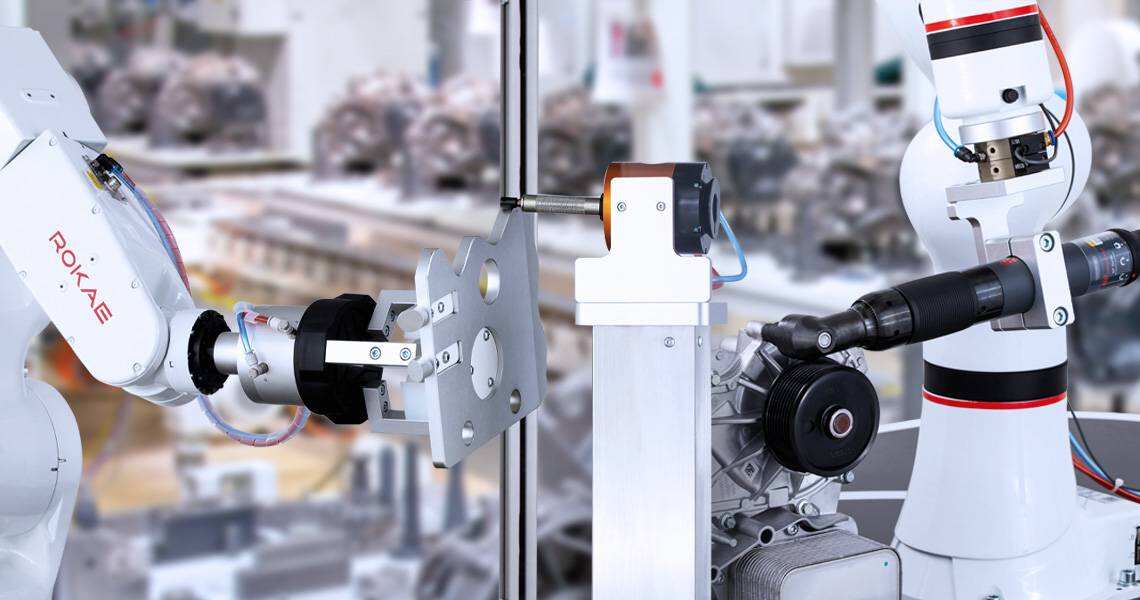
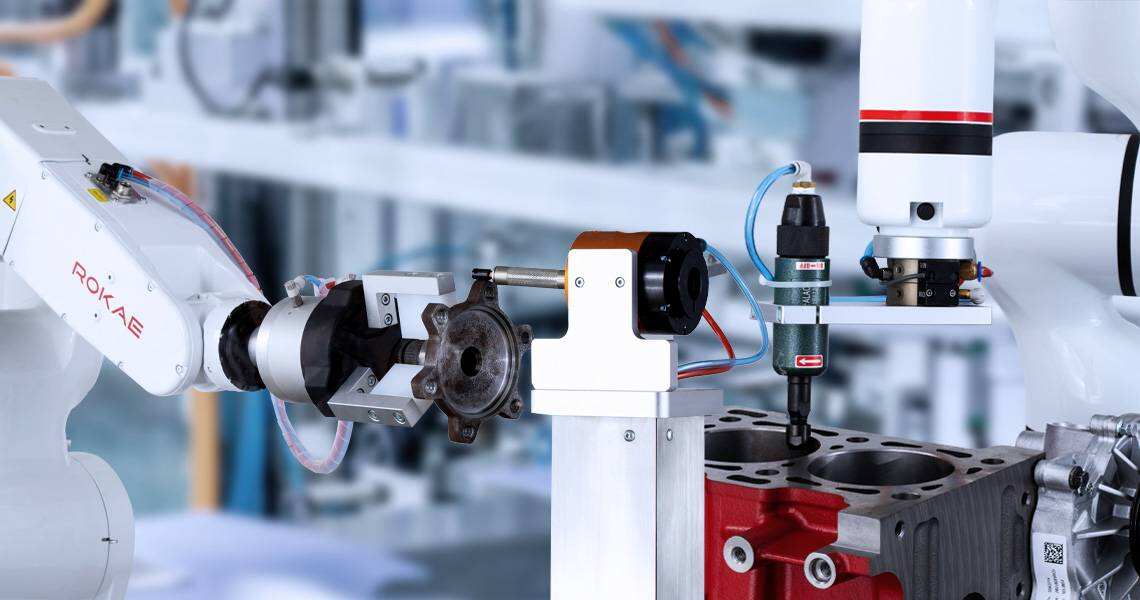
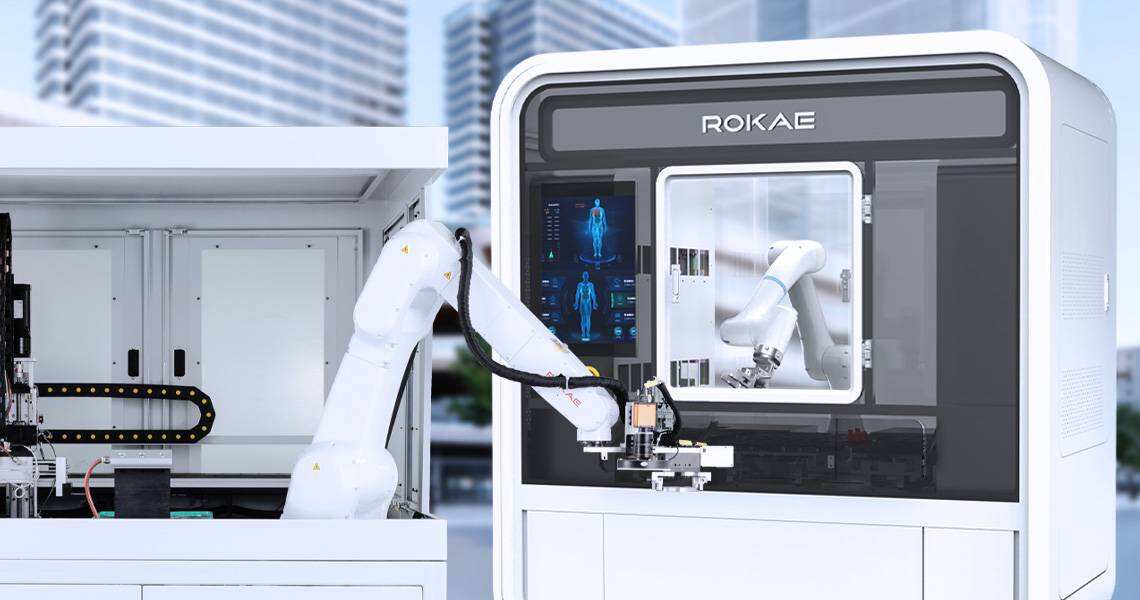
Серия гибких сотрудничающих роботов xMate CR-C продолжает передовые функциональные особенности серии CR, объединяя в себе жесткость и гибкость. Контроллер, ранее располагавшийся в основании серии CR, теперь вынесен из корпуса, образуя отдельный контрольный шкаф с защитой IP54, что уменьшает установочные размеры основания и повышает уровень защиты корпуса до IP67, что позволяет приспособиться к более строгим условиям применения.

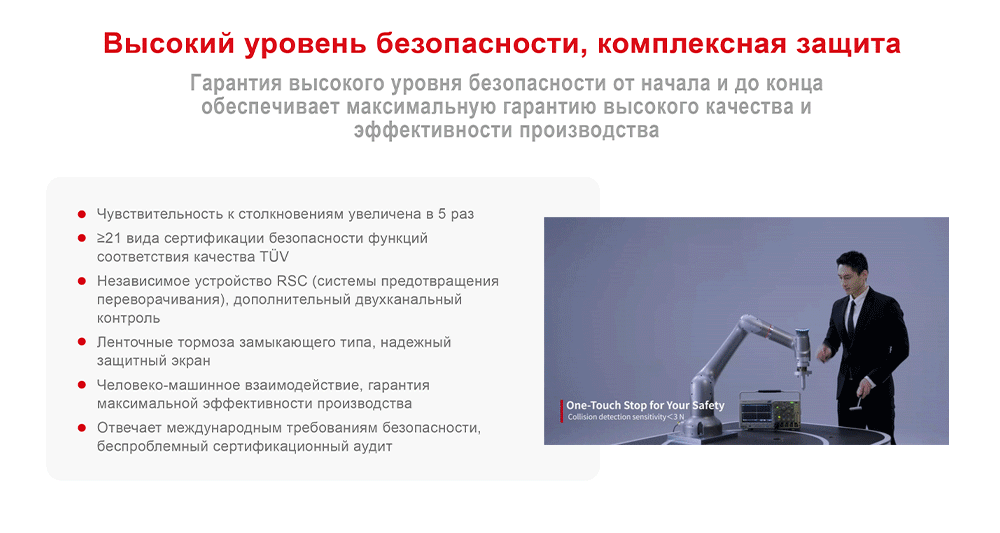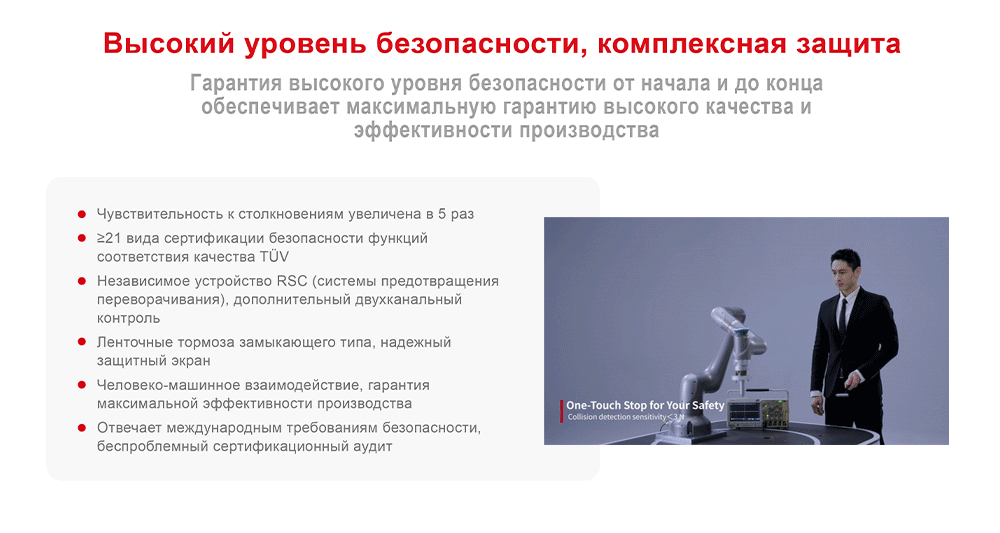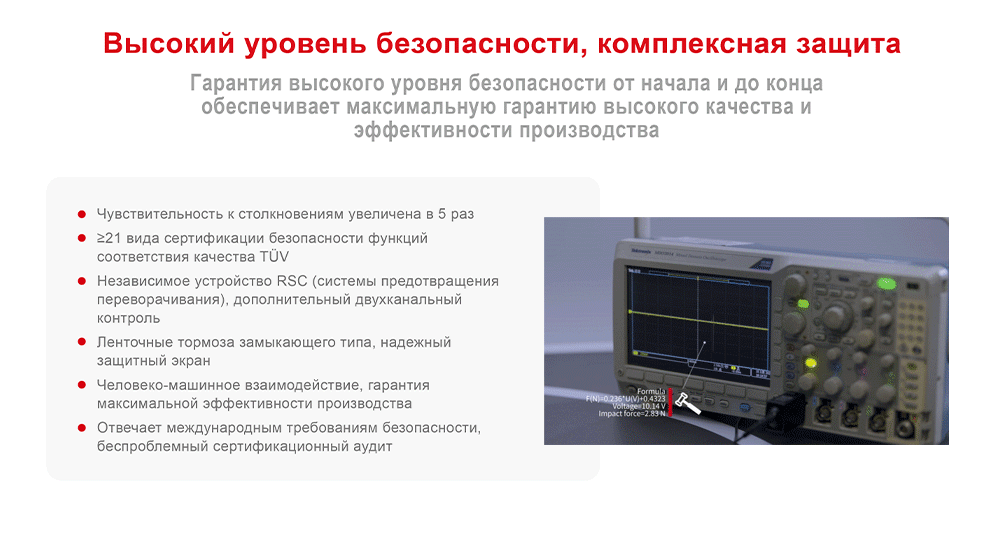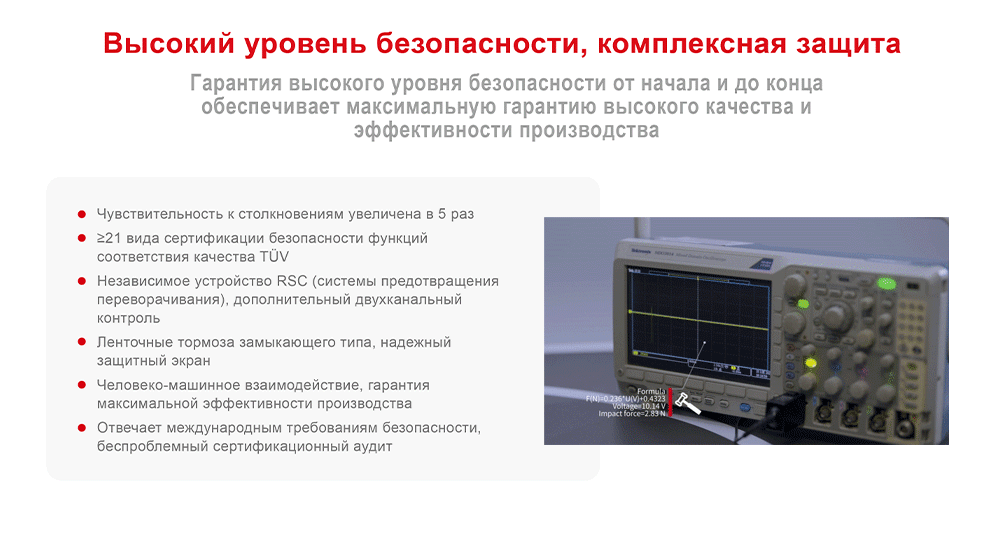
Отдельный контрольный шкаф обеспечивает более широкий набор входов-выходов и большую гибкость расширения; встроенный отдельный контроллер безопасности, сертифицированный TüV, обеспечивает функциональную безопасность в соответствии со стандартом ISO 13849-1:2015, достигая уровня PL d, Cat. 3.

Новая серия гибких сотрудничающих роботов xMate CR-C с улучшенной безопасностью, гибкостью и простотой использования дополнительно расширяет сферу применения в промышленности.


Базовые параметры продукта
CR20-17/2.0C-5 Технические характеристики

Нагрузка

17 кг

Масса

корпуса

~ 71 кг

Рабочий R

2047 мм

Количество

осей

5

Уровень

защиты IP

IP67

Источник

электропитания

48VDC

Повторяемость

±0,05 мм

Диапазон

рабочих

температур

0~50°C

Силовой индуктор,

инструментальный

фланец

Сила

x-y-z

Момент силы

x-y-z

Maкс. скорость на

конце инструмента

≤4,0 м/сек.

Регулируемый

диапазон

декартовой

жесткости

0~3000 Н/м

Относительная

точность

регулирования

силы

0,5 Н0,1 Нм

Установка

робота

Фронтальная,

обратная и боковая

установка

0~300 Нм/рад

Параметры

движения

Ось

Диапазон действия

Максимальная скорость

Ось 1

±360°

120°/сек.

Ось 2

±360°

120°/сек.

Ось 3

±165°

120°/сек.

Ось 4

±360°

234°/сек.

Ось 5

±360°

234°/сек.

Шкаф управления
НаименованиеxMate Control Cab (сокращенно MCC)

Уровень

защиты IP

IP54

Вес~ 17 кг
Источник питания

180V~264VAC

47-63Hz

Габаритные размеры

Длина 450 мм x Ширина 250 мм x Высота 350 мм

(Основное тело)

Диапазон рабочих 

температур

0℃~50°CОбщий цифровой ввод/вывод

16 входов / 16 выходов

(стандарт)

Влажность

≤93% относительной влажности

(без конденсации)

Вводы/выводысистемы безопасности

5 входов безопасности, 

4 выхода безопасности, 

все с двойным резервированием.

Интерфейс связи

RS232*1; Гигабитная сеть RJ45*1; USB3.0*2;

HDMI*1; EtherCAT*1

Опциональное

расширение

модуль ввода/вывода;

модуль ввода/вывода аналогового сигнала;

модуль сбора сигналов инкрементального энкодера и т.д.

Внешнее питаниеDC24V 2A (Макс.)

Система управления
Обучение через демонстрацию

Способ перемещения: Декартово пространство / пространство

осей координат;

режим обучения: точки / непрерывная траектория

Высокодинамичное

управление усилием

Управление импедансом через декартово пространство / 

пространство осей координат;

Планирование движения при контроле силы нажатия

Интерфейс внешнего

управления

Поддержка высокодинамического внешнего управления,

низкоуровневый интерфейс управления силой/позицией,

библиотека моделей роботов и API

Протокол связи

Стандарт TCP/IP, Modbus TCP, Profinet, CC-Link IE Field Basic,

Ethernet/IP**, DeviceNet**, CC-Link**

**Примечание: Требуется дополнительный модуль протокола соответствующего выбора

CR20-25/1.8C-5 Технические характеристики

Нагрузка

25 кг

Масса

корпуса

~ 69 кг

Рабочий R

1798 мм

Количество

осей

5

Уровень

защиты IP

IP67

Источник

электропитания

48VDC

Повторяемость

±0,05 мм

Диапазон

рабочих

температур

0~50°C

Силовой индуктор,

инструментальный

фланец

Сила

x-y-z

Момент силы

x-y-z

Maкс. скорость на

конце инструмента

≤3,5 м/сек.

Регулируемый

диапазон

декартовой

жесткости

0~3000 Н/м

Относительная

точность

регулирования

силы

0,5 Н0,1 Нм

Установка

робота

Фронтальная,

обратная и боковая

установка

0~300 Нм/рад

Параметры

движения

Ось

Диапазон действия

Максимальная скорость

Ось 1

±360°

120°/сек.

Ось 2

±360°

120°/сек.

Ось 3

±170°

120°/сек.

Ось 4

±360°

234°/сек.

Ось 5

±360°

234°/сек.

Шкаф управления
НаименованиеxMate Control Cab (сокращенно MCC)

Уровень

защиты IP

IP54

Вес~ 17 кг
Источник питания

180V~264VAC

47-63Hz

Габаритные размеры

Длина 450 мм x Ширина 250 мм x Высота 350 мм

(Основное тело)

Диапазон рабочих 

температур

0℃~50°CОбщий цифровой ввод/вывод

16 входов / 16 выходов

(стандарт)

Влажность

≤93% относительной влажности

(без конденсации)

Вводы/выводысистемы безопасности

5 входов безопасности, 

4 выхода безопасности, 

все с двойным резервированием.

Интерфейс связи

RS232*1; Гигабитная сеть RJ45*1; USB3.0*2;

HDMI*1; EtherCAT*1

Опциональное

расширение

модуль ввода/вывода;

модуль ввода/вывода аналогового сигнала;

модуль сбора сигналов инкрементального энкодера и т.д.

Внешнее питаниеDC24V 2A (Макс.)

Система управления
Обучение через демонстрацию

Способ перемещения: Декартово пространство / пространство

осей координат;

режим обучения: точки / непрерывная траектория

Высокодинамичное

управление усилием

Управление импедансом через декартово пространство / 

пространство осей координат;

Планирование движения при контроле силы нажатия

Интерфейс внешнего

управления

Поддержка высокодинамического внешнего управления,

низкоуровневый интерфейс управления силой/позицией,

библиотека моделей роботов и API

Протокол связи

Стандарт TCP/IP, Modbus TCP, Profinet, CC-Link IE Field Basic,

Ethernet/IP**, DeviceNet**, CC-Link**

**Примечание: Требуется дополнительный модуль протокола соответствующего выбора

CR20-20/1.8C Технические характеристики

Нагрузка

20 кг

Масса

корпуса

~ 71 кг

Рабочий R

1798 мм

Количество

осей

6

Уровень

защиты IP

IP67

Источник

электропитания

48VDC

Повторяемость

±0,05мм

Диапазон

рабочих

температур

0~50°C

Силовой индуктор,

инструментальный

фланец

Сила

x-y-z

Момент силы

x-y-z

Maкс. скорость на

конце инструмента

≤3,5 м/сек.

Регулируемый

диапазон

декартовой

жесткости

0~3000 Н/м

Относительная

точность

регулирования

силы

0,5 Н0,1 Нм

Установка

робота

Фронтальная,

обратная и боковая

установка

0~300 Нм/рад

Параметры

движения

Ось

Диапазон действия

Максимальная скорость

Ось 1

±360°

120°/сек.

Ось 2

±360°

120°/сек.

Ось 3

±170°

120°/сек.

Ось 4

±360°

180°/сек.

Ось 5

±360°

234°/сек.

Ось 6

±360°

234°/сек.

Шкаф управления
НаименованиеxMate Control Cab (сокращенно MCC)

Уровень

защиты IP

IP54

Вес~ 17 кг
Источник питания

180V~264VAC

47-63Hz

Габаритные размеры

Длина 450 мм x Ширина 250 мм x Высота 350 мм

(Основное тело)

Диапазон рабочих 

температур

0℃~50°CОбщий цифровой ввод/вывод

16 входов / 16 выходов

(стандарт)

Влажность

≤93% относительной влажности

(без конденсации)

Вводы/выводысистемы безопасности

5 входов безопасности, 

4 выхода безопасности, 

все с двойным резервированием.

Интерфейс связи

RS232*1; Гигабитная сеть RJ45*1; USB3.0*2;

HDMI*1; EtherCAT*1

Опциональное

расширение

модуль ввода/вывода;

модуль ввода/вывода аналогового сигнала;

модуль сбора сигналов инкрементального энкодера и т.д.

Внешнее питаниеDC24V 2A (Макс.)

Система управления
Обучение через демонстрацию

Способ перемещения: Декартово пространство / пространство

осей координат;

режим обучения: точки / непрерывная траектория

Высокодинамичное

управление усилием

Управление импедансом через декартово пространство / 

пространство осей координат;

Планирование движения при контроле силы нажатия

Интерфейс внешнего

управления

Поддержка высокодинамического внешнего управления,

низкоуровневый интерфейс управления силой/позицией,

библиотека моделей роботов и API

Протокол связи

Стандарт TCP/IP, Modbus TCP, Profinet, CC-Link IE Field Basic,

Ethernet/IP**, DeviceNet**, CC-Link**

**Примечание: Требуется дополнительный модуль протокола соответствующего выбора

CR18-18/1.0C Технические характеристики

Нагрузка

18 кг

Масса

корпуса

~ 38 кг

Рабочий R

1062 мм

Количество

осей

6

Уровень

защиты IP

IP67

Источник

электропитания

48VDC

Повторяемость

±0,03 мм

Диапазон

рабочих

температур

0~50°C

Силовой индуктор,

инструментальный

фланец

Сила

x-y-z

Момент силы

x-y-z

Maкс. скорость на

конце инструмента

≤3,0 м/сек.

Регулируемый

диапазон

декартовой

жесткости

0~3000 Н/м

Относительная

точность

регулирования

силы

0,5 Н0,1 Нм

Установка

робота

Фронтальная,

обратная и боковая

установка

0~300 Нм/рад

Параметры

движения

Ось

Диапазон действия

Максимальная скорость

Ось 1

±360°

120°/сек.

Ось 2

±360°

120°/сек.

Ось 3

±165°

180°/сек.

Ось 4

±360°

180°/сек.

Ось 5

±360°

180°/сек.

Ось 6

±360°

180°/сек.

Шкаф управления
НаименованиеxMate Control Cab (сокращенно MCC)

Уровень

защиты IP

IP54

Вес~ 15 кг
Источник питания

90V~264VAC

47-63Hz

Габаритные размеры

Длина 450 мм x Ширина 250 мм x Высота 350 мм

(Основное тело)

Диапазон рабочих 

температур

0℃~50°CОбщий цифровой ввод/вывод

16 входов / 16 выходов

(стандарт)

Влажность

≤93% относительной влажности

(без конденсации)

Вводы/выводысистемы безопасности

5 входов безопасности, 

4 выхода безопасности, 

все с двойным резервированием.

Интерфейс связи

RS232*1; Гигабитная сеть RJ45*1; USB3.0*2;

HDMI*1; EtherCAT*1

Опциональное

расширение

модуль ввода/вывода;

модуль ввода/вывода аналогового сигнала;

модуль сбора сигналов инкрементального энкодера и т.д.

Внешнее питаниеDC24V 2A (Макс.)

Система управления
Обучение через демонстрацию

Способ перемещения: Декартово пространство / пространство

осей координат;

режим обучения: точки / непрерывная траектория

Высокодинамичное

управление усилием

Управление импедансом через декартово пространство / 

пространство осей координат;

Планирование движения при контроле силы нажатия

Интерфейс внешнего

управления

Поддержка высокодинамического внешнего управления,

низкоуровневый интерфейс управления силой/позицией,

библиотека моделей роботов и API

Протокол связи

Стандарт TCP/IP, Modbus TCP, Profinet, CC-Link IE Field Basic,

Ethernet/IP**, DeviceNet**, CC-Link**

**Примечание: Требуется дополнительный модуль протокола соответствующего выбора

CR12-12/1.4C Технические характеристики

Нагрузка

12 кг

Масса

корпуса

~ 41 кг

Рабочий R

1434 мм

Количество

осей

6

Уровень

защиты IP

IP67

Источник

электропитания

48VDC

Повторяемость

±0,03 мм

Диапазон

рабочих

температур

0~50°C

Силовой индуктор,

инструментальный

фланец

Сила

x-y-z

Момент силы

x-y-z

Maкс. скорость на

конце инструмента

≤3,0 м/сек.

Регулируемый

диапазон

декартовой

жесткости

0~3000 Н/м

Относительная

точность

регулирования

силы

0,5 Н0,1 Нм

Установка

робота

Фронтальная,

обратная и боковая

установка

0~300 Нм/рад

Параметры

движения

Ось

Диапазон действия

Максимальная скорость

Ось 1

±360°

120°/сек.

Ось 2

±360°

120°/сек.

Ось 3

±360°

180°/сек.

Ось 4

±360°

234°/сек.

Ось 5

±360°

240°/сек.

Ось 6

±360°

240°/сек.

Шкаф управления
НаименованиеxMate Control Cab (сокращенно MCC)

Уровень

защиты IP

IP54

Вес~ 15 кг
Источник питания

90V~264VAC

47-63Hz

Габаритные размеры

Длина 450 мм x Ширина 250 мм x Высота 350 мм

(Основное тело)

Диапазон рабочих 

температур

0℃~50°CОбщий цифровой ввод/вывод

16 входов / 16 выходов

(стандарт)

Влажность

≤93% относительной влажности

(без конденсации)

Вводы/выводысистемы безопасности

5 входов безопасности, 

4 выхода безопасности, 

все с двойным резервированием.

Интерфейс связи

RS232*1; Гигабитная сеть RJ45*1; USB3.0*2;

HDMI*1; EtherCAT*1

Опциональное

расширение

модуль ввода/вывода;

модуль ввода/вывода аналогового сигнала;

модуль сбора сигналов инкрементального энкодера и т.д.

Внешнее питаниеDC24V 2A (Макс.)

Система управления
Обучение через демонстрацию

Способ перемещения: Декартово пространство / пространство

осей координат;

режим обучения: точки / непрерывная траектория

Высокодинамичное

управление усилием

Управление импедансом через декартово пространство / 

пространство осей координат;

Планирование движения при контроле силы нажатия

Интерфейс внешнего

управления

Поддержка высокодинамического внешнего управления,

низкоуровневый интерфейс управления силой/позицией,

библиотека моделей роботов и API

Протокол связи

Стандарт TCP/IP, Modbus TCP, Profinet, CC-Link IE Field Basic,

Ethernet/IP**, DeviceNet**, CC-Link**

**Примечание: Требуется дополнительный модуль протокола соответствующего выбора

CR7-7/0.98C Технические характеристики

Нагрузка

7 кг

Масса

корпуса

~ 25 кг

Рабочий R

988 мм

Количество

осей

6

Уровень

защиты IP

IP67

Источник

электропитания

48VDC

Повторяемость

±0,02 мм

Диапазон

рабочих

температур

0~50°C

Силовой индуктор,

инструментальный

фланец

Сила

x-y-z

Момент силы

x-y-z

Maкс. скорость на

конце инструмента

≤3,2 м/сек.

Регулируемый

диапазон

декартовой

жесткости

0~3000 Н/м

Относительная

точность

регулирования

силы

0,5 Н0,1 Нм

Установка

робота

Фронтальная,

обратная и боковая

установка

0~300 Нм/рад

Параметры

движения

Ось

Диапазон действия

Максимальная скорость

Ось 1

±360°

180°/сек.

Ось 2

±360°

180°/сек.

Ось 3

±360°

234°/сек.

Ось 4

±360°

240°/сек.

Ось 5

±360°

240°/сек.

Ось 6

±360°

240°/сек.

Шкаф управления
НаименованиеxMate Control Cab (сокращенно MCC)

Уровень

защиты IP

IP54

Вес~ 14 кг
Источник питания

90V~264VAC

47-63Hz

Габаритные размеры

Длина 450 мм x Ширина 250 мм x Высота 350 мм

(Основное тело)

Диапазон рабочих 

температур

0℃~50°CОбщий цифровой ввод/вывод

16 входов / 16 выходов

(стандарт)

Влажность

≤93% относительной влажности

(без конденсации)

Вводы/выводысистемы безопасности

5 входов безопасности, 

4 выхода безопасности, 

все с двойным резервированием.

Интерфейс связи

RS232*1; Гигабитная сеть RJ45*1; USB3.0*2;

HDMI*1; EtherCAT*1

Опциональное

расширение

модуль ввода/вывода;

модуль ввода/вывода аналогового сигнала;

модуль сбора сигналов инкрементального энкодера и т.д.

Внешнее питаниеDC24V 2A (Макс.)

Система управления
Обучение через демонстрацию

Способ перемещения: Декартово пространство / пространство

осей координат;

режим обучения: точки / непрерывная траектория

Высокодинамичное

управление усилием

Управление импедансом через декартово пространство / 

пространство осей координат;

Планирование движения при контроле силы нажатия

Интерфейс внешнего

управления

Поддержка высокодинамического внешнего управления,

низкоуровневый интерфейс управления силой/позицией,

библиотека моделей роботов и API

Протокол связи

Стандарт TCP/IP, Modbus TCP, Profinet, CC-Link IE Field Basic,

Ethernet/IP**, DeviceNet**, CC-Link**

**Примечание: Требуется дополнительный модуль протокола соответствующего выбора

Как изменить Вашу отрасль?
CR Серия Адаптивные коллаборативные роботы
Сценарии применения
CR Серия Пример использования
Скачать документы CR Серия
PDF
ROKAE Collaborative Robots Brochure
Каталог
13.72
MB
English
Язык
2024/09/20
Время обновления
RAR
CR20-25/1.8C-5 Models
Модели
2.53
MB
English
Язык
2025/08/22
Время обновления
RAR
CR20-20/1.8C Models
Модели
2.52
MB
English
Язык
2025/08/22
Время обновления
RAR
CR20-17/2.0C-5 Models
Модели
2.93
MB
English
Язык
2025/08/22
Время обновления
RAR
CR18-18/1.0C Models
Модели
1.02
MB
English
Язык
2025/08/22
Время обновления
RAR
CR12-12/1.4C Models
Модели
0.96
MB
English
Язык
2025/08/22
Время обновления
RAR
CR7-7/0.98C Models
Модели
0.93
MB
English
Язык
2025/08/22
Время обновления
PDF
CR20-25/1.8C-5 Hardware Installation Manual
Руководства по продукции
2.11
MB
English
Язык
2025/08/22
Время обновления
PDF
CR20-20/1.8C Hardware Installation Manual
Руководства по продукции
2.76
MB
English
Язык
2025/08/22
Время обновления
PDF
CR20-17/2.0C-5 Hardware Installation Manual
Руководства по продукции
2.09
MB
English
Язык
2025/08/22
Время обновления
PDF
CR18-18/1.0C Hardware Installation Manual
Руководства по продукции
2.20
MB
English
Язык
2025/08/22
Время обновления
PDF
CR12-12/1.4C Hardware Installation Manual
Руководства по продукции
2.20
MB
English
Язык
2025/08/22
Время обновления
PDF
CR7-7/0.98C Hardware Installation Manual
Руководства по продукции
2.65
MB
English
Язык
2025/08/22
Время обновления
PDF
ROKAE_xMate CR-C Series
Описание продукта
0.00
MB
English
Язык
2024/03/07
Время обновления
EXE
RokaeStudio_en-us_x64_Setup_6366
Программы
216.11
MB
English
Язык
2025/04/02
Время обновления
консультац
Наверх
RM新时代赚钱项目