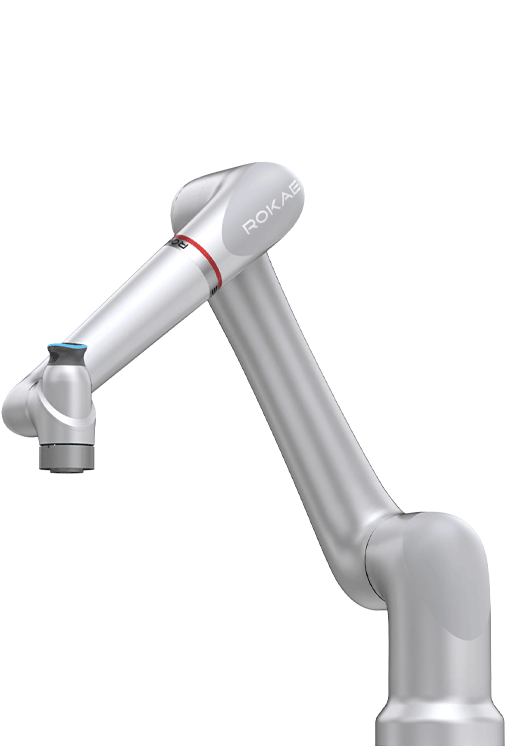
Нагрузка | 20 кг | Масса корпуса | ~ 75 кг | Рабочий R | 1798 мм | |
Количество осей | 6 | Уровень защиты IP | IP54 | Источник электропитания | 180-264VAC, 47-63Hz/48VDC | |
Повторяемость | ±0,05 мм | Диапазон рабочих температур | 0~50°C | Силовой индуктор, инструментальный фланец | Сила x-y-z | Момент силы x-y-z |
Maкс. скорость на конце инструмента | ≤3.5 м/сек. | Регулируемый диапазон декартовой жесткости | 0~3000 Н/м | Относительная точность регулирования силы | 0,5 Н | 0,1 Нм |
Установка робота | Фронтальная, обратная и боковая установка | 0~300 Нм/рад | ||||
Параметры движения | Ось | Диапазон действия | Максимальная скорость | |||
Ось 1 | ±360° | 120°/сек. | ||||
Ось 2 | ±360° | 120°/сек. | ||||
Ось 3 | ±170° | 120°/сек. | ||||
Ось 4 | ±360° | 180°/сек. | ||||
Ось 5 | ±360° | 234°/сек. | ||||
Ось 6 | ±360° | 234°/сек. | ||||
| Шкаф управления | Встроенный контроллер |
Устройство человеко-машинного взаимодействия | Ноутбук / Планшет / Установка для обучения / Переносная интерактивная панель |
Предохранительное оборудование | Ручной запуск 1 канал / Ручная экстренная остановка 1 канал |
| Обучение через демонстрацию | Способ перемещения: Декартово пространство / пространство осей координат; режим обучения: точки / непрерывная траектория |
Высокодинамичное управление силой | Управление импедансом через декартово пространство / пространство осей координат; Планирование движения при поиске силового управления |
| Протокол связи | TCP/IP 1000Mbit, Modbus TCP, Profinet, Ethernet/IP, DeviceNet, CC-Link, CC-Link IE Field Basic |
Интерфейс внешнего управления | Поддержка высокодинамического внешнего управления, низкоуровневый интерфейс управления силой/позицией, библиотека моделей роботов и API |
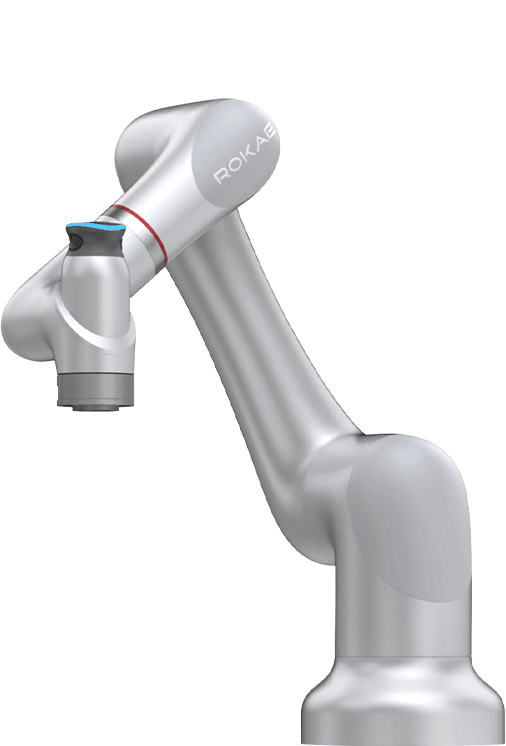
Нагрузка | 18 кг | Масса корпуса | ~ 40 кг | Рабочий R | 1062 мм | |
Количество осей | 6 | Уровень защиты IP | IP54 | Источник электропитания | 90-264VAC, 47-63Hz/48VDC | |
Повторяемость | ±0,03 мм | Диапазон рабочих температур | 0~50°C | Силовой индуктор, инструментальный фланец | Сила x-y-z | Момент силы x-y-z |
Maкс. скорость на конце инструмента | ≤3,0 м/сек. | Регулируемый диапазон декартовой жесткости | 0~3000 Н/м | Относительная точность регулирования силы | 0,5 Н | 0,1 Нм |
Установка робота | Фронтальная, обратная и боковая установка | 0~300 Нм/рад | ||||
Параметры движения | Ось | Диапазон действия | Максимальная скорость | |||
Ось 1 | ±360° | 120°/сек. | ||||
Ось 2 | ±170° | 120°/сек. | ||||
Ось 3 | ±165° | 180°/сек. | ||||
Ось 4 | ±360° | 180°/сек. | ||||
Ось 5 | ±360° | 180°/сек. | ||||
Ось 6 | ±360° | 180°/сек. | ||||
| Шкаф управления | Встроенный контроллер |
Устройство человеко-машинного взаимодействия | Ноутбук / Планшет / Установка для обучения / Переносная интерактивная панель |
Предохранительное оборудование | Ручной запуск 1 канал / Ручная экстренная остановка 1 канал |
| Обучение через демонстрацию | Способ перемещения: Декартово пространство / пространство осей координат; режим обучения: точки / непрерывная траектория |
Высокодинамичное управление силой | Управление импедансом через декартово пространство / пространство осей координат; Планирование движения при поиске силового управления |
| Протокол связи | TCP/IP 1000Mbit, Modbus TCP, Profinet, Ethernet/IP, DeviceNet, CC-Link, CC-Link IE Field Basic |
Интерфейс внешнего управления | Поддержка высокодинамического внешнего управления, низкоуровневый интерфейс управления силой/позицией, библиотека моделей роботов и API |
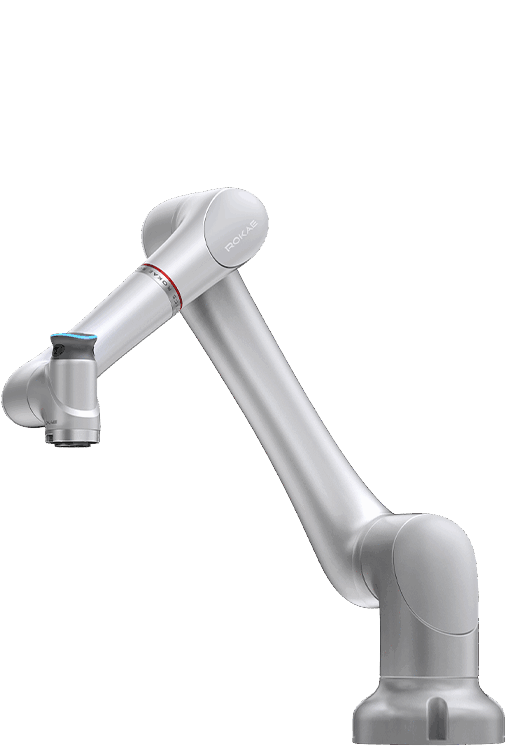
Нагрузка | 20 кг | Масса корпуса | ~ 43 кг | Рабочий R | 1434 мм | |
Количество осей | 6 | Уровень защиты IP | IP54 | Источник электропитания | 90-264VAC, 47-63Hz/48VDC | |
Повторяемость | ±0,05 мм | Диапазон рабочих температур | 0~50°C | Силовой индуктор, инструментальный фланец | Сила x-y-z | Момент силы x-y-z |
Maкс. скорость на конце инструмента | ≤3,0 м/сек. | Регулируемый диапазон декартовой жесткости | 0~18000 Н/м | Относительная точность регулирования силы | 0,5 Н | 0,1 Нм |
Установка робота | Фронтальная, обратная и боковая установка | 0~2500 Нм/рад | ||||
Параметры движения | Ось | Диапазон действия | Максимальная скорость | |||
Ось 1 | ±360° | 90°/сек. | ||||
Ось 2 | ±360° | 90°/сек. | ||||
Ось 3 | ±360° | 112°/сек. | ||||
Ось 4 | ±360° | 146°/сек. | ||||
Ось 5 | ±360° | 200°/сек. | ||||
Ось 6 | ±360° | 200°/сек. | ||||
| Шкаф управления | Встроенный контроллер |
Устройство человеко-машинного взаимодействия | Ноутбук / Планшет / Установка для обучения / Переносная интерактивная панель |
Предохранительное оборудование | Ручной запуск 1 канал / Ручная экстренная остановка 1 канал |
| Обучение через демонстрацию | Способ перемещения: Декартово пространство / пространство осей координат; режим обучения: точки / непрерывная траектория |
Высокодинамичное управление силой | Управление импедансом через декартово пространство / пространство осей координат; Планирование движения при поиске силового управления |
| Протокол связи | TCP/IP 1000Mbit, Modbus TCP, Profinet, Ethernet/IP, DeviceNet, CC-Link, CC-Link IE Field Basic |
Интерфейс внешнего управления | Поддержка высокодинамического внешнего управления, низкоуровневый интерфейс управления силой/позицией, библиотека моделей роботов и API |
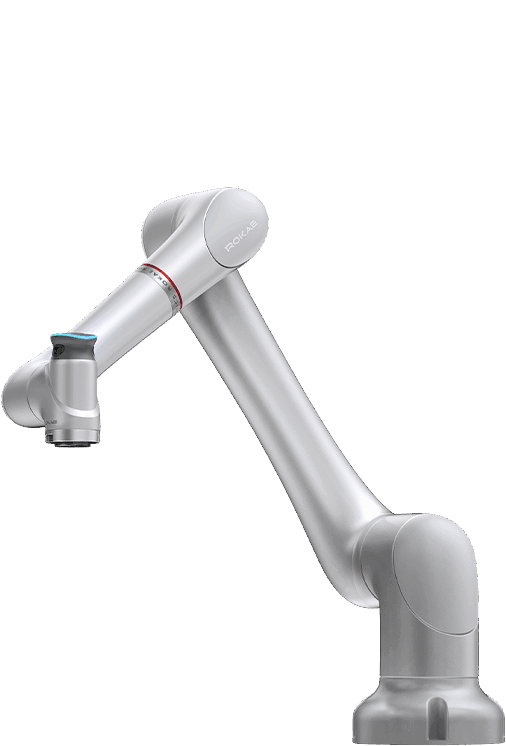
Нагрузка | 12 кг | Масса корпуса | ~ 43 кг | Рабочий R | 1434 мм | |
Количество осей | 6 | Уровень защиты IP | IP54 | Источник электропитания | 90-264VAC, 47-63Hz/48VDC | |
Повторяемость | ±0,03 мм | Диапазон рабочих температур | 0~50°C | Силовой индуктор, инструментальный фланец | Сила x-y-z | Момент силы x-y-z |
Maкс. скорость на конце инструмента | ≤3,0 м/сек. | Регулируемый диапазон декартовой жесткости | 0~3000 Н/м | Относительная точность регулирования силы | 0,5 Н | 0,1 Нм |
Установка робота | Фронтальная, обратная и боковая установка | 0~300 Нм/рад | ||||
Параметры движения | Ось | Диапазон действия | Максимальная скорость | |||
Ось 1 | ±360° | 120°/сек. | ||||
Ось 2 | ±170° | 120°/сек. | ||||
Ось 3 | ±360° | 180°/сек. | ||||
Ось 4 | ±360° | 234°/сек. | ||||
Ось 5 | ±360° | 240°/сек. | ||||
Ось 6 | ±360° | 240°/сек. | ||||
| Шкаф управления | Встроенный контроллер |
Устройство человеко-машинного взаимодействия | Ноутбук / Планшет / Установка для обучения / Переносная интерактивная панель |
Предохранительное оборудование | Ручной запуск 1 канал / Ручная экстренная остановка 1 канал |
| Обучение через демонстрацию | Способ перемещения: Декартово пространство / пространство осей координат; режим обучения: точки / непрерывная траектория |
Высокодинамичное управление силой | Управление импедансом через декартово пространство / пространство осей координат; Планирование движения при поиске силового управления |
| Протокол связи | TCP/IP 1000Mbit, Modbus TCP, Profinet, Ethernet/IP, DeviceNet, CC-Link, CC-Link IE Field Basic |
Интерфейс внешнего управления | Поддержка высокодинамического внешнего управления, низкоуровневый интерфейс управления силой/позицией, библиотека моделей роботов и API |
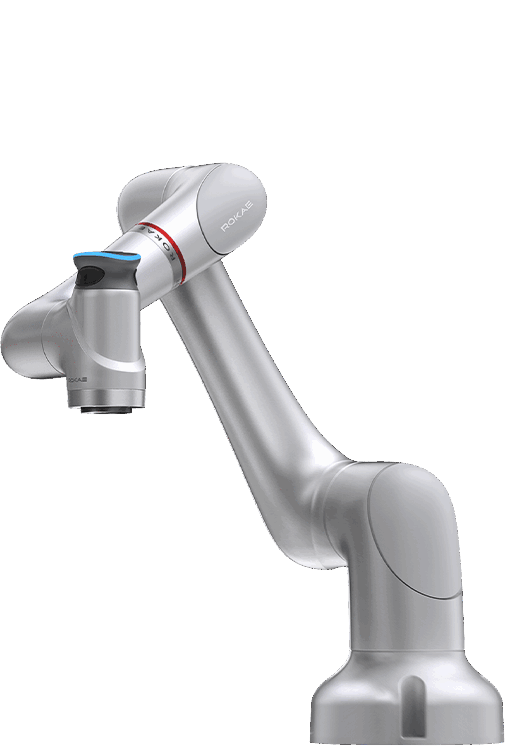
Нагрузка | 7 кг | Масса корпуса | ~ 27 кг | Рабочий R | 988 мм | |
Количество осей | 6 | Уровень защиты IP | IP54 | Источник электропитания | 90-264VAC, 47-63Hz/48VDC | |
Повторяемость | ±0,02 мм | Диапазон рабочих температур | 0~50°C | Силовой индуктор, инструментальный фланец | Сила x-y-z | Момент силы x-y-z |
Maкс. скорость на конце инструмента | ≤3,2 м/сек. | Регулируемый диапазон декартовой жесткости | 0~3000 Н/м | Относительная точность регулирования силы | 0,5 Н | 0,1 Нм |
Установка робота | Фронтальная, обратная и боковая установка | 0~300 Нм/рад | ||||
Параметры движения | Ось | Диапазон действия | Максимальная скорость | |||
Ось 1 | ±360° | 180°/сек. | ||||
Ось 2 | ±360° | 180°/сек. | ||||
Ось 3 | ±360° | 234°/сек. | ||||
Ось 4 | ±360° | 240°/сек. | ||||
Ось 5 | ±360° | 240°/сек. | ||||
Ось 6 | ±360° | 240°/сек. | ||||
| Шкаф управления | Встроенный контроллер |
Устройство человеко-машинного взаимодействия | Ноутбук / Планшет / Установка для обучения / Переносная интерактивная панель |
Предохранительное оборудование | Ручной запуск 1 канал / Ручная экстренная остановка 1 канал |
| Обучение через демонстрацию | Способ перемещения: Декартово пространство / пространство осей координат; режим обучения: точки / непрерывная траектория |
Высокодинамичное управление силой | Управление импедансом через декартово пространство / пространство осей координат; Планирование движения при поиске силового управления |
| Протокол связи | TCP/IP 1000Mbit, Modbus TCP, Profinet, Ethernet/IP, DeviceNet, CC-Link, CC-Link IE Field Basic |
Интерфейс внешнего управления | Поддержка высокодинамического внешнего управления, низкоуровневый интерфейс управления силой/позицией, библиотека моделей роботов и API |
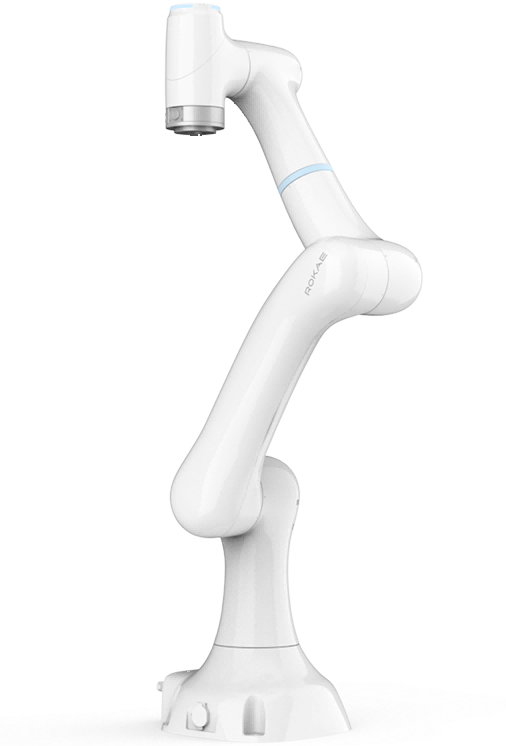
Нагрузка | 5 кг | Масса корпуса | ~ 17,5 кг | Рабочий R | 919 мм | |
Количество осей | 6 | Уровень защиты IP | IP54 | Источник электропитания | 48VDC | |
Повторяемость | ±0,03 мм | Диапазон рабочих температур | 0~50°C | Силовой индуктор, инструментальный фланец | Сила x-y-z | Момент силы x-y-z |
Maкс. скорость на конце инструмента | ≤2,0 м/сек. | Регулируемый диапазон декартовой жесткости | 0~3000 Н/м | Относительная точность регулирования силы | 0,5 Н | 0,1 Нм |
Установка робота | Фронтальная, обратная и боковая установка | 0~300 Нм/рад | ||||
Параметры движения | Ось | Диапазон действия | Максимальная скорость | |||
Ось 1 | ±360° | 180°/сек. | ||||
Ось 2 | -135°~﹢135° | 180°/сек. | ||||
Ось 3 | -170°~﹢140° | 180°/сек. | ||||
Ось 4 | ±360° | 180°/сек. | ||||
Ось 5 | ±360° | 180°/сек. | ||||
Ось 6 | ±360° | 180°/сек. | ||||
Шкаф управления | Встроенный контроллер |
Устройство человеко-машинного взаимодействия | Ноутбук / Планшет / Установка для обучения / Интерактивные кнопки с перетаскиванием |
Предохранительное оборудование | Ручной запуск 1 канал / Ручная экстренная остановка 1 канал |
| Обучение через демонстрацию | Способ перемещения: Декартово пространство / пространство осей координат; режим обучения: точки / непрерывная траектория |
Высокодинамичное управление силой | Управление импедансом через декартово пространство / пространство осей координат; Планирование движения при поиске силового управления |
| Протокол связи | TCP/IP 1000Mbit, Modbus TCP, Profinet, Ethernet/IP, DeviceNet, CC-Link, CC-Link IE Field Basic |
Интерфейс внешнего управления | Поддержка высокодинамического внешнего управления, низкоуровневый интерфейс управления силой/позицией, библиотека моделей роботов и API |

Нагрузка | 3 кг | Масса корпуса | ~ 15 кг | Рабочий R | 705 мм | |
Количество осей | 6 | Уровень защиты IP | IP54 | Источник электропитания | 48VDC | |
Повторяемость | ±0,03 мм | Диапазон рабочих температур | 0~50°C | Силовой индуктор, инструментальный фланец | Сила x-y-z | Момент силы x-y-z |
Maкс. скорость на конце инструмента | ≤1,5 м/сек. | Регулируемый диапазон декартовой жесткости | 0~3000 Н/м | Относительная точность регулирования силы | 0,5 Н | 0,1 Нм |
Установка робота | Фронтальная, обратная и боковая установка | 0~300 Нм/рад | ||||
Параметры движения | Ось | Диапазон действия | Максимальная скорость | |||
Ось 1 | ±360° | 180°/сек. | ||||
Ось 2 | -135°~﹢130° | 180°/сек. | ||||
Ось 3 | -175°~﹢135° | 180°/сек. | ||||
Ось 4 | ±360° | 180°/сек. | ||||
Ось 5 | ±360° | 180°/сек. | ||||
Ось 6 | ±360° | 180°/сек. | ||||
Шкаф управления | Встроенный контроллер |
Устройство человеко-машинного взаимодействия | Ноутбук / Планшет / Установка для обучения / Интерактивные кнопки с перетаскиванием |
Предохранительное оборудование | Ручной запуск 1 канал / Ручная экстренная остановка 1 канал |
| Обучение через демонстрацию | Способ перемещения: Декартово пространство / пространство осей координат; режим обучения: точки / непрерывная траектория |
Высокодинамичное управление силой | Управление импедансом через декартово пространство / пространство осей координат; Планирование движения при поиске силового управления |
| Протокол связи | TCP/IP 1000Mbit, Modbus TCP, Profinet, Ethernet/IP, DeviceNet, CC-Link, CC-Link IE Field Basic |
Интерфейс внешнего управления | Поддержка высокодинамического внешнего управления, низкоуровневый интерфейс управления силой/позицией, библиотека моделей роботов и API |